- 电工电子电气实训设备
- 电力电子电机实训装置
- 过程控制实验装置
- 工业机器人智能制造
- 维修电工实训设备
- PLC自动化实训设备
- 数控机床实训考核装置
- 数控机床机械加工设备
- 机床电气实训装置
- 机电一体化实训设备
- 机械示教陈列柜
- 机械专业实验设备
- 传感器检测实验室设备
- 工业互联人工智能实训设备
- 特种作业操作实训考核设备
- 物联网实验实训设备
- 消防、给排水实训设备
- 网络布线实训室设备
- 电梯安装维修实训考核设备
- 热工暖通家电制冷实训设备
- 楼宇智能化实训设备
- 环境工程实验装置
- 流体力学实验装置
- 化工专业实验实训设备
- 新能源实验实训设备
- 电力供配电实训设备
- 煤矿矿山实验实训设备
- 液压气动实验室设备
- 教学仿真软件
- 轨道交通实验实训设备
- 船舶实训考核装置
- 驾驶模拟训练设备
- 新能源汽车实训设备
- 汽车发动机底盘实训台
- 汽车电器电子实训台
- 特种车工程机械实训设备
- 智能网联汽车实训设备
- 医学教学模型
- 中小学实验室设备
- 实验箱.实验仪
- 光电子通信实验装置
- 仪器设备.教学挂图
- LGGY-BL29X型 双足人形机器人
- LGGY-BL28X型 轮式人形机器人
- LGGY-BL27X型 双臂协同柔性制造平台
- LGGY-BL26X型 智能服务机器人
- LGGY-BL25X型 具身智能机器人开发平台
- LGGY-BL24X型 具身智能应用开发实验箱
- LG-L04型 楼宇照明监控系统实验实训装置
- LG-L05型 楼宇供配电监控系统实验实训装置
- LG-L06型 楼宇电梯监控系统实验实训装置
- LG-L07型 楼宇冷冻监控系统实验实训装置
- LG-X01型 自动消防报警联动系统实验实训装置
- LG-A04型 闭路电视监控及周边防范系统实验装置
- LG-A01型 防盗报警系统实验实训装置
- LG-A03型 网络型防盗报警实验实训装置
- LG-Y06型 智能一卡通系统实验实训装置
- LG-L04型 楼宇照明监控系统实验实训装置
- LG-L05型 楼宇供配电监控系统实验实训装置
- LG-L06型 楼宇电梯监控系统实验实训装置
- LG-L07型 楼宇冷冻监控系统实验实训装置
- LG-X01型 自动消防报警联动系统实验实训装置
- LG-A04型 闭路电视监控及周边防范系统实验装置
- LG-A01型 防盗报警系统实验实训装置
- LG-A03型 网络型防盗报警实验实训装置
- LG-Y05型 在线及离线巡更系统实验实训装置
- LG-Y04型 IC卡及远程抄表系统实验实训装置
- LG-Y02型 楼宇对讲及门禁系统实验实训装置
- LG-801A型 网孔型万能机床电路实训考核鉴定装置
- LG-X02型 消防广播电话系统实验实训装置
- LG-L03型 楼宇暖通监控系统实验实训装置
- LG-L01型 楼宇空调监控系统实验实训装置
LGGY-BL28X型 轮式人形机器人
品牌:理工伟业 咨询电话:010-82827827 82827835
一、产品概述
该人形机器人由仿生双臂系统、多模态感知单元(视觉、语音、传感器等),以及中央运算单元构成,并通过全向移动底盘实现自主导航。在仿生双臂系统中,内置了电子皮肤,用户可开发基于本体感知的双臂动态防碰撞算法,且双臂采用七自由度仿生关节,能够模拟人类上肢“肩-肘-腕”运动链的灵活性,适用于多类场景应用。在交互能力上,通过在中央运算单元内部署如DeepSeek、Qwen等前沿的大模型技术,以及人机交互等技术,使其能够理解复杂的指令,进行逻辑推理,判断用户的真实意图,从而自主规划并执行相应任务。
总的来说,该产品是一款深度融合仿生学设计、高自由度控制与具身智能技术的先进科研平台,支持面向复杂环境实验、动态环境交互及跨模态人机协作等场景开展研发工作。
本产品可提供标准版、升降版和滑轨版共3个版本,分别如下:
(1)标准版
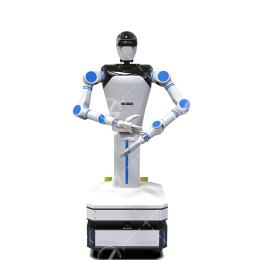
机器人为标准身高,约1600mm,不可升降,适合在固定高度的普通桌面、工作平台等场所作业。
(2)升降版
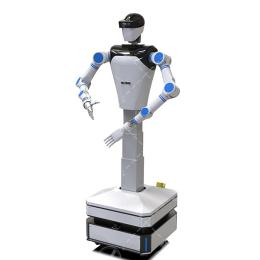
机器人上半身安装在可升降的立柱上,立柱行程约400mm,可使得机器人的身高在1473mm~1873mm之间调节,适合于在多层货架,以及多个高度不一的工作平台等场所作业。
(3)滑轨版(本方案所选择的版本)
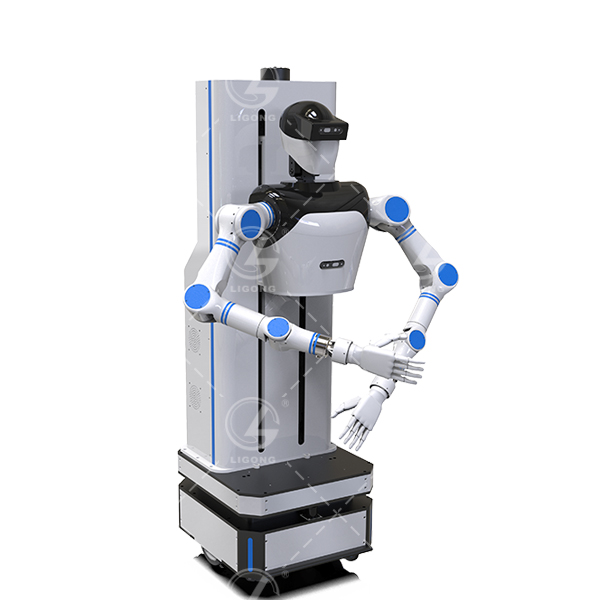
机器人上半身安装在滑轨上,且滑轨行程高达800mm(前述升降版为400mm),且机器人双臂向下可触摸到地面。因此,适用于部分高度差非常大的场景,如需对地面物品进行清理,并放置到桌面、货架等位置时,即可选用该版本。
二、产品特点
1.采用“主-从”双处理器架构,其中从处理器完成移动底盘的运动控制,主处理器(即中央运算单元)实现对双臂系统、视觉感知系统、语音交互系统的控制;
2.融合了移动机器人+协作机器人+深度视觉+语音交互+大模型技术,可面向教育、商业、家居、物流、制造等场景开展多种类的人机协作应用;
3.移动底盘采用高精度双激光雷达,探测距离可达25m,定位精度可达±5mm,支持激光SLAM建图、实时导航、智能避障、最优路径模式、多机调度等功能;
4.采用双深度视觉系统(躯干+头部),躯干视觉系统可实现对双臂系统的动作引导;头部视觉系统可实现人脸识别、环境识别等丰富的感知功能;
5.内置语音控制模块,可自定义语音指令,控制人形机器人根据指令内容执行对话、搬运、导航等动作;
6.部署本地DeepSeek、QWen大模型,支持大模型技术开发、大模型+视觉、大模型+语音、大模型+双臂等多个行业场景的应用实践。
三、产品功能
(1)具身智能与自主决策
机器人通过和视觉、语音、传感器等技术的深度融合,构建了“环境感知-决策-执行”闭环,形成多模态环境感知网络。同时,通过部署大模型技术,可以理解用户的复杂指令,推理出真实意图,并最终做出决策和反馈。例如,在智能制造场景中,用户可以发出如“把桌上的螺丝刀放到货架上的蓝色盒子里”的语音指令,系统收到该指令后,进行如下推理:抓取目标(螺丝刀)、目标位置(桌上)、放置位置(蓝色盒子)、放置位置坐标(货架),然后,通过视觉系统的协同,自主生成该任务的分步骤指令,准确完成相关任务。同时,在任务执行过程中,可以融合视觉、触觉、位置等环境信息,不断优化任务执行效率。
(2)双臂协同控制
双臂系统选用了自研的七轴人形手臂,完全开放底层源代码,支持二次开发,同时具备广泛的运动范围和高度的运动精确度,能够模拟人类手臂的自然动作。
在控制方面,采用了一控二的协同控制系统,即一个控制器控制两台手臂,该方式可以有效的实现双臂协同与冲突规避。比如,给机器人规划叠衣服的任务时,系统可以快速给出最优动作规划,还能避免双臂“打架”的情况,配备的电子皮肤则让双臂系统在工作时,及时感知周围环境的变化,结合大模型的决策能力,实时调整运动路径和姿态,实现更加精细的操作。
(3)预碰撞感知
人形机器人的双臂系统配置了电容感应式电子皮肤,采用高灵敏度柔性传感材料覆盖于手臂表面,可实时检测5cm-15cm范围内的物体接近状态,实现厘米级空间感知和避障。因此,在人机协作场景中,双层防护机制(预接触预警+接触急停)可以有效提升人机协作安全性。
(4)强化学习与自主进化
通过分层强化学习框架与跨场景迁移学习机制,赋予人形机器人持续适应复杂环境的能力。比如机器人在执行“帮我拿水过来”这个动作时,用户可以使用强化学习算法训练机器人,将识别任务(寻找水杯)、移动任务(移动到目的地)、抓取任务(采用合适的角度和姿态拿水杯)进行任务分解与策略分层,缩短训练周期。而通过持续学习与环境交互后,机器人则可以动态优化自身行为模型,完成自主进化,快速适应多种复杂应用场景,构建具身智能模型。强化学习与自主进化的结合将推动人形机器人向“通用智能体”发展,实现完全自主决策。
(5)多模态感知与融合
机器人配置了丰富的传感器,如深度视觉、语音识别、激光雷达、超声波测距、电子皮肤等,构建了一个完善的机器人环境感知系统。在具体应用上,机器人内部安装的语音识别模块,支持声音检测、智能语音识别、声源定位等功能;机器人头部和躯干的深度视觉系统,可以实现语音、手势、表情、物料、零部件等多种交互信息和产品信息的收集。通过搭载的中央运算单元,机器人在人机交互过程中,可实现自然语言指令解析,从而引导机器人执行指定动作,开展人机协作、语音控制等AI实践。
四、主要硬件配置
1.仿生双臂系统
2.全向移动底盘
3.深度视觉系统
4.语音识别单元
5.大模型运算单元
五、应用与开发方向
(1)科研场景人机协作
该轮式人形机器人依托轮式移动底盘,可快速适配实验室复杂环境,精准抵达实验工位。双协作机械臂具备高精度操作能力,可配合科研人员完成样本转移、仪器调试等作业,搭配视觉系统可实现实验场景实时识别与定位,语音识别功能支持语音指令操控,解放科研人员双手。机器人可协助完成重复性、危险性的实验任务,降低人为误差,提升科研效率,成为科研人员的高效协作伙伴,助力科研工作高效推进。
(2)商业服务机器人
面向商业场景,机器人凭借轮式底盘实现无障碍移动,可灵活穿梭于商场、酒店、写字楼等场所。双协作机械臂可完成物品递送、展品摆放等服务,视觉系统能精准识别客户需求与周边环境,规避碰撞风险。语音识别功能支持多语种交互,可解答客户咨询、引导路线、播报信息,同时具备场景自适应调节能力,适配不同商业场景的服务需求,提升服务专业性与便捷度,为商业场景赋能增效。
(3)家居服务机器人
针对家居场景,轮式底盘可灵活适配家庭各个区域,轻松穿越、绕过家具。双协作机械臂可完成家务劳作,如物品整理与摆放、地面清洁辅助等,视觉系统能识别家居物品与障碍物,避免损坏家具。语音识别功能支持语音唤醒与指令操控,可响应主人日常需求,如播放音乐、问题咨询等,兼顾实用性与便捷性,为家庭生活提供全方位辅助。